Arrancar y detener un motor trifásico desde múltiples ubicaciones remotas
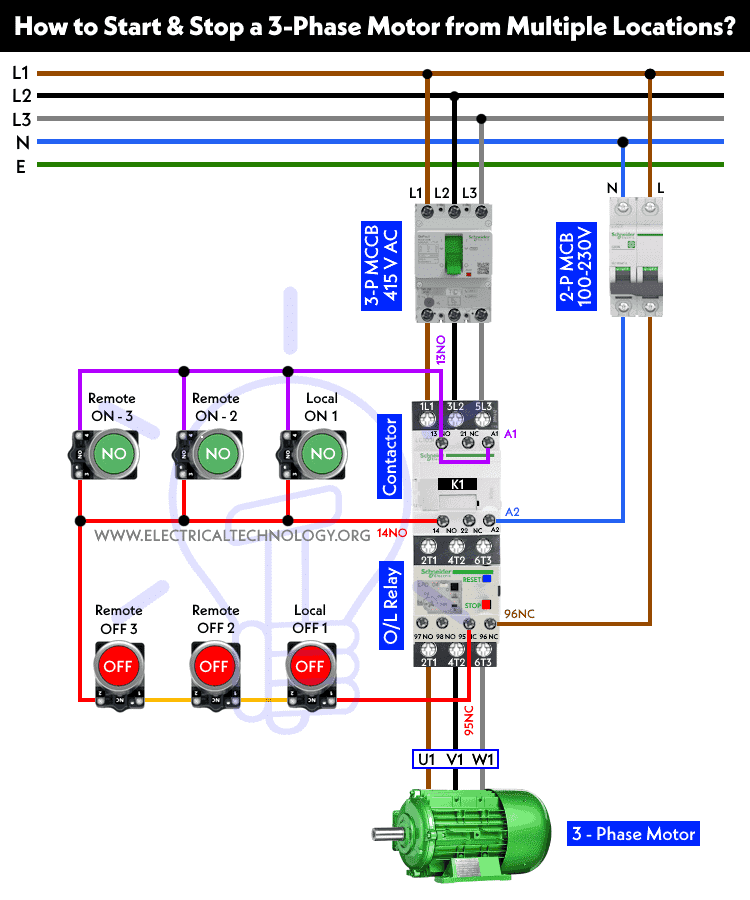
En aplicaciones industriales y comerciales, a menudo es necesario controlar un motor trifásico desde múltiples ubicaciones. Ya sea por conveniencia, seguridad o eficiencia operativa, la capacidad de arrancar y detener un motor desde diferentes puntos dentro de una instalación puede ser crucial. En el tutorial de hoy, mostraremos cómo controlar la operación de arranque y parada de un motor trifásico desde diferentes ubicaciones usando arrancadores DOL y pulsadores con la ayuda de diagramas de potencia y control.
Conceptos básicos del circuito de control de motores trifásicos
Antes de sumergirse en el control de múltiples ubicaciones, es esencial comprender los principios fundamentales del control de motores trifásicos. Los motores trifásicos se utilizan habitualmente en diversos procesos industriales debido a su eficiencia y potencia. Los componentes básicos de control de un motor trifásico incluyen:
- Arrancador de motor: Un arrancador de motor es un dispositivo electromecánico que controla el suministro de energía del motor. Por lo general, incluye contactores (interruptores electromagnéticos) y protección contra sobrecarga (mediante un relé térmico O/L) para proteger el motor contra una corriente excesiva. Tanto el contactor como el relé de sobrecarga combinados en una caja forman un arrancador DOL.
- Estaciones Start-Stop: Estos son los puntos de control donde los operadores pueden iniciar comandos de arranque y parada del motor. Cada estación normalmente consta de un botón de inicio, un botón de parada y, a veces, un botón de parada de emergencia por seguridad.
- Circuito de control: El circuito de control conecta las estaciones start-stop al arrancador de motor. Incluye cables de control y puede incorporar varios dispositivos de control como relés, temporizadores e interruptores de control con enclavamiento adecuado.
Componentes necesarios
- Motor Trifásico
- Arrancador DOL (basado en contactor y relé O/L)
- MCCB 2P y MCCB 3P
- 3 o más números de interruptores ON/OFF
- Suministro monofásico y trifásico
- Alambres y cables
Diagramas de potencia, control y cableado
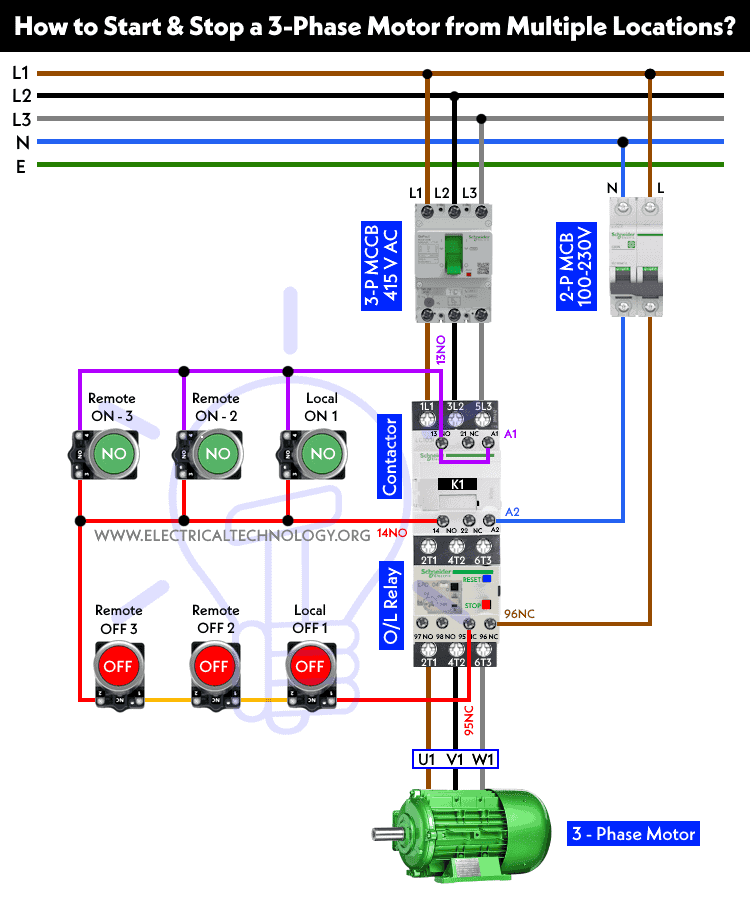
Los siguientes diagramas de cableado muestran el arranque y parada de un motor trifásico desde diferentes ubicaciones remotas utilizando un arrancador DOL.
Diagrama de potencia
Diagrama del circuito de control

Esquemático Diagrama de cableado de control
Control tradicional de ubicación única
Antes de analizar el control de ubicaciones múltiples, revisemos brevemente el control de motor convencional de ubicación única. En una configuración básica, una única estación de arranque y parada está conectada directamente al arrancador del motor. Cuando se presiona el botón de arranque, el circuito de control energiza la bobina del arrancador del motor, cerrando los contactores y permitiendo que la energía fluya hacia el motor. Al presionar el botón de parada se desactiva la bobina, se abren los contactores y se detiene el motor.
Métodos para el control de motores en múltiples ubicaciones (arranque y parada)
Para abordar estos desafíos, se emplean varios métodos y tecnologías para el control de motores en múltiples ubicaciones:
1. Estaciones remotas de arranque y parada
En este enfoque, se instalan estaciones remotas de arranque y parada en varios lugares dentro de la instalación. Estas estaciones están conectadas a un panel de control central o centro de control de motores, que alberga el arrancador del motor y los componentes de control necesarios. El panel de control central recibe información de las estaciones remotas y controla el motor en consecuencia.
Ventajas:
- El control centralizado permite un fácil enclavamiento y coordinación.
- Se minimizan las distancias de cableado, reduciendo costos y degradación de la señal.
- Se pueden integrar botones de parada de emergencia en cada estación remota por motivos de seguridad.
Desventajas:
- La instalación y el cableado de estaciones remotas y el panel de control central pueden ser complejos.
- El mantenimiento puede requerir acceso al panel de control central.
2. Control basado en PLC
Los controladores lógicos programables (PLC) son dispositivos versátiles que se utilizan ampliamente en la automatización industrial. En el control de motores de múltiples ubicaciones, los PLC se pueden programar para recibir entradas de varias estaciones de arranque y parada y ejecutar comandos de control de motores.
Ventajas:
- Altamente flexible y programable para cumplir con requisitos de control específicos.
- Las estaciones remotas pueden comunicarse con el PLC a través de redes cableadas o inalámbricas.
- Es posible la integración con otros procesos industriales y sistemas de automatización.
Desventajas:
- La configuración y programación iniciales pueden llevar mucho tiempo.
- Requiere conocimientos de programación de PLC.
3. Sistemas de control inalámbrico
Los avances en la tecnología inalámbrica han hecho posible implementar el control de motores en múltiples ubicaciones sin la necesidad de un cableado extenso. Los sistemas de control inalámbrico utilizan comunicación por radiofrecuencia (RF) o Wi-Fi para transmitir señales de control al arrancador del motor.
Ventajas:
- Sin cables físicos entre las estaciones de control y el arrancador del motor.
- Fácil escalabilidad: se pueden agregar puntos de control adicionales sin necesidad de realizar un cableado importante.
- Adecuado para lugares remotos o de difícil acceso.
Desventajas:
- Posibilidad de interferencias o interrupciones en la señal.
- La instalación y configuración iniciales pueden requerir conocimientos especializados.
4. Interfaz hombre-máquina (HMI)
En los entornos industriales modernos, las interfaces hombre-máquina (HMI) se utilizan cada vez más para el control de motores. Estas interfaces de pantalla táctil se pueden colocar estratégicamente, lo que permite a los operadores controlar el motor con facilidad. Las HMI generalmente se integran con PLC para control y monitoreo avanzados.
Ventajas:
- Intuitivo y fácil de usar.
- Admite una amplia gama de funcionalidades y personalización.
- Proporciona datos y diagnósticos en tiempo real.
Desventajas:
- Mayor costo inicial debido a la necesidad de hardware HMI.
- Requiere experiencia en programación e integración de HMI.
Artículos Relacionados: